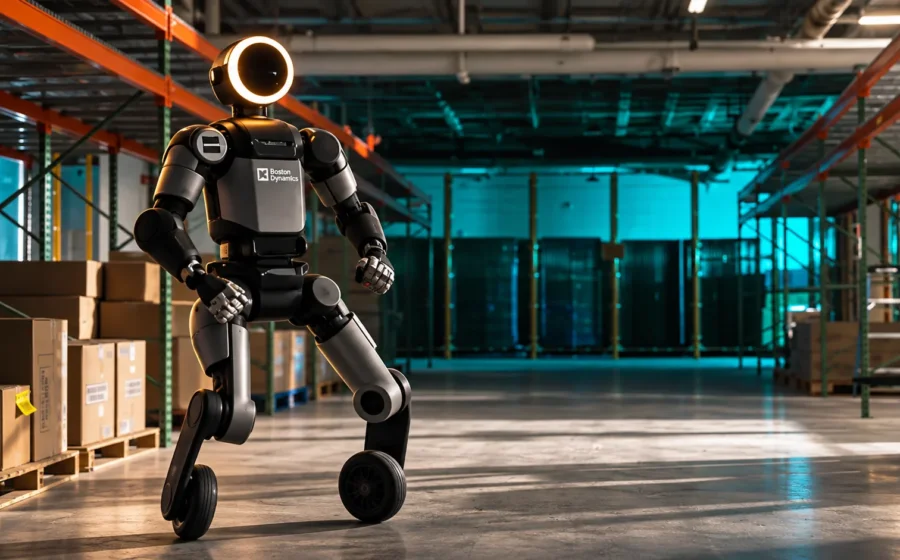
بوستون داینامیکس در آزمایشی تازه، پاهای ربات انساننمای Atlas را با چرخ جایگزین کرده است تا توانایی سیستم کنترل، موتورهای الکتریکی و الگوریتمهای یادگیری تقویتی این ربات را در شرایط سخت بررسی کند.
نتیجه این پروژه، نسخهای عجیب از Atlas است که میتواند روی چرخها حرکت کند، تغییر جهت سریع داشته باشد، حرکات جانبی انجام دهد و حتی یک پرش ۳۶۰ درجه اجرا کند. بااینحال، Boston Dynamics تأکید میکند Atlas چرخدار یک محصول جدید نیست و صرفاً بهعنوان بستر تحقیقاتی توسعه یافته است.
چرا بوستون داینامیکس به Atlas چرخ اضافه کرد؟
هدف اصلی این پروژه ساخت یک ربات انساننمای چرخدار برای عرضه به بازار نبوده است.
مهندسان Boston Dynamics میخواستند موتورهای Atlas را در شرایطی آزمایش کنند که بهطور مداوم به گشتاور و سرعت بالا نیاز دارند. حرکت روی چرخ، شتابگیری سریع، توقف و تغییر جهت، فشار زیادی به محرکهای الکتریکی وارد میکند.
به گفته تیم Atlas، چنین آزمایشی فرصت مناسبی ایجاد میکند تا مشخص شود مدلهای شبیهسازی و سیستم کنترل ربات تا چه اندازه رفتار سختافزار واقعی را بهدرستی پیشبینی میکنند.
تبدیل Atlas به ربات چرخدار سادهتر از انتظار بود
یکی از نکات جالب پروژه، سادگی تغییرات سختافزاری است.
Boston Dynamics میگوید تنها قطعه جدید موردنیاز، یک آداپتور اختصاصی بوده که رینگ آماده یک اسکوتر را به محرک مچ پای Atlas متصل میکند.
در بخش نرمافزاری نیز هر چرخ بهعنوان نوعی «مچ پا» در نظر گرفته شده که میتواند بهصورت پیوسته بچرخد. مهندسان سپس مدل پایه Atlas را تغییر دادند و پاها را با چرخ جایگزین کردند.
یادگیری تقویتی به Atlas یاد داد چگونه از چرخها استفاده کند
بخش مهمتر پروژه به نرمافزار و Reinforcement Learning مربوط میشود.
ربات پیش از اجرای حرکات در دنیای واقعی، میلیونها بار در محیط شبیهسازی تمرین میکند. الگوریتم یادگیری تقویتی در این فرایند تلاش میکند بهترین روش حرکت و حفظ تعادل را پیدا کند.
نکته مهم این است که شبیهسازی باید رفتار موتورهای واقعی Atlas را با دقت بالایی بازسازی کند. اگر مدل شبیهسازی بیش از حد ایدئال باشد، هوش مصنوعی ممکن است حرکاتی را یاد بگیرد که سختافزار واقعی قادر به اجرای آنها نیست.
Boston Dynamics این مسئله را «شکاف Sim-to-Real» مینامد و یکی از اهداف اصلی پروژه Atlas چرخدار کاهش همین فاصله بوده است.
Atlas خودش یاد گرفت هنگام حرکت جانبی از چرخها استفاده کند
یکی از نتایج جالب آزمایش زمانی دیده شد که مهندسان حرکتهای جانبی سریع را به ربات آموزش دادند.
اگر Atlas پاهای معمولی داشت، برای چنین حرکتی باید پاهایش را روی سطح میلغزاند؛ اما الگوریتم یادگیری تقویتی در نسخه چرخدار خودش یاد گرفت هنگام حرکت جانبی چرخها را بچرخاند و از آنها برای جابهجایی استفاده کند.
مهندسان میگویند این رفتار بهصورت طبیعی از فرایند آموزش شکل گرفته و مستقیماً به ربات برنامهریزی نشده بود.
پرش ۳۶۰ درجه Atlas در اولین تلاش اجرا شد
یکی از چشمگیرترین حرکات ربات چرخدار، پرش و چرخش کامل ۳۶۰ درجه است.
برای آموزش این حرکت، Boston Dynamics از داده Motion Capture یک انسان که پرش ۳۶۰ درجه انجام میداد استفاده کرد. سپس مسیر حرکتی به سیستم یادگیری Atlas داده شد.
به گفته مهندسان، این حرکت برخلاف ظاهر پرخطرش یکی از حرکات کمریسکتر پروژه بود و ربات توانست نسخه واقعی آن را در اولین تلاش اجرا کند.
نکته جالب این بود که Atlas هنگام آمادهشدن برای پرش از چرخهایش برای جابهجایی سریع قسمت پایینی بدن و قرار گرفتن در موقعیت مناسب استفاده کرد.
Atlas چرخدار قرار نیست وارد بازار شود
Boston Dynamics بهصراحت اعلام کرده است که نسخه چرخدار Atlas یک محصول تجاری نیست.
نسخه تولیدی Atlas همچنان یک ربات انساننما با پاهای معمولی است که برای فعالیت در محیطهای صنعتی طراحی شده است.
مدل تجاری Atlas حدود ۱.۹ متر ارتفاع، ۹۰ کیلوگرم وزن و ۵۶ درجه آزادی دارد و Boston Dynamics توسعه آن را برای فعالیتهایی مانند جابهجایی و مرتبسازی قطعات در کارخانهها ادامه میدهد.
نتایج این آزمایش به Atlas معمولی منتقل میشوند
با وجود اینکه نسخه چرخدار مستقیماً به محصول تجاری تبدیل نمیشود، نتایج آن برای توسعه Atlas اصلی اهمیت دارد.
مهندسان Boston Dynamics قصد دارند تجربه بهدستآمده از مدلسازی دقیق محرکها و سیستم کنترل مبتنی بر یادگیری تقویتی را به نسخه استاندارد Atlas منتقل کنند.
یکی از پروژههای بعدی تیم نیز بررسی واکنش ربات هنگام خرابی یکی از محرکها است؛ یعنی اینکه آیا یادگیری تقویتی میتواند رفتارهای جدیدی ایجاد کند تا ربات در صورت نقص سختافزاری همچنان تعادل و کنترل خود را حفظ کند.
یادگیری تقویتی نقش پررنگتری در آینده Atlas خواهد داشت
Boston Dynamics طی سالهای اخیر استفاده از Reinforcement Learning را در Atlas گسترش داده است.
این شرکت پیشتر با Robotics & AI Institute همکاری برای ایجاد یک خط آموزش مشترک مبتنی بر یادگیری تقویتی را آغاز کرده و از این فناوری برای آموزش رفتارهای حرکتی و کنترل تمام بدن Atlas استفاده میکند.
آزمایش چرخها نیز نشان میدهد هدف فقط ساخت حرکات نمایشی نیست؛ Boston Dynamics میخواهد مدلهای یادگیری بتوانند رفتار سختافزار واقعی را بهتر درک کنند و در محیطهای غیرقابلپیشبینی واکنشهای پایدارتر و قابلاعتمادتری داشته باشند.

دیدگاهها