پژوهشگران در دو پروژه مستقل، رباتهای کوچک جهندهای توسعه دادهاند که با الهام از سازوکار پرش قورباغه میتوانند از موانع عبور کنند. یکی از این طراحیها مستقیماً از موتور الکتریکی برای ایجاد پرش استفاده میکند و دیگری انرژی را در میلههای الاستیک ذخیره و سپس بهصورت ناگهانی آزاد میکند.
پروژه نخست با نام DirectHop در دانشگاه واشنگتن توسعه یافته و پروژه دوم حاصل همکاری پژوهشگران UCLA و دانشگاه میشیگان است. هر دو طرح تلاش میکنند محدودیتهای رباتهای جهنده کوچک، از جمله کنترل ارتفاع پرش، مصرف انرژی و حرکت روی سطوح ناهموار را کاهش دهند.
DirectHop؛ ربات یکگرمی بدون فنر
مهندسان دانشگاه واشنگتن رباتی به نام DirectHop ساختهاند که تنها حدود یک گرم وزن دارد و بهاندازهای کوچک است که در کف دست جا میگیرد.
برخلاف بسیاری از رباتهای جهنده که از فنر و مکانیزم قفل برای ذخیره انرژی استفاده میکنند، DirectHop مستقیماً از یک موتور الکتریکی کوچک نیرو میگیرد.
پژوهشگران با تغییر جریان ورودی موتور میتوانند ارتفاع پرش ربات را با دقت حدود یک سانتیمتر تنظیم کنند.
عبور از ارتفاع یک پله معمولی
DirectHop در بیشترین توان میتواند آنقدر بالا بپرد که از ارتفاع یک پله معمولی عبور کند.
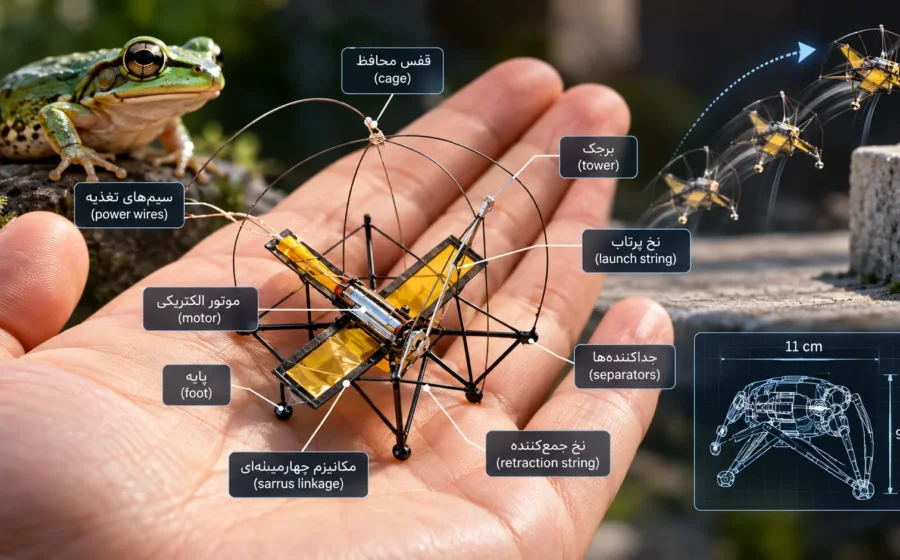
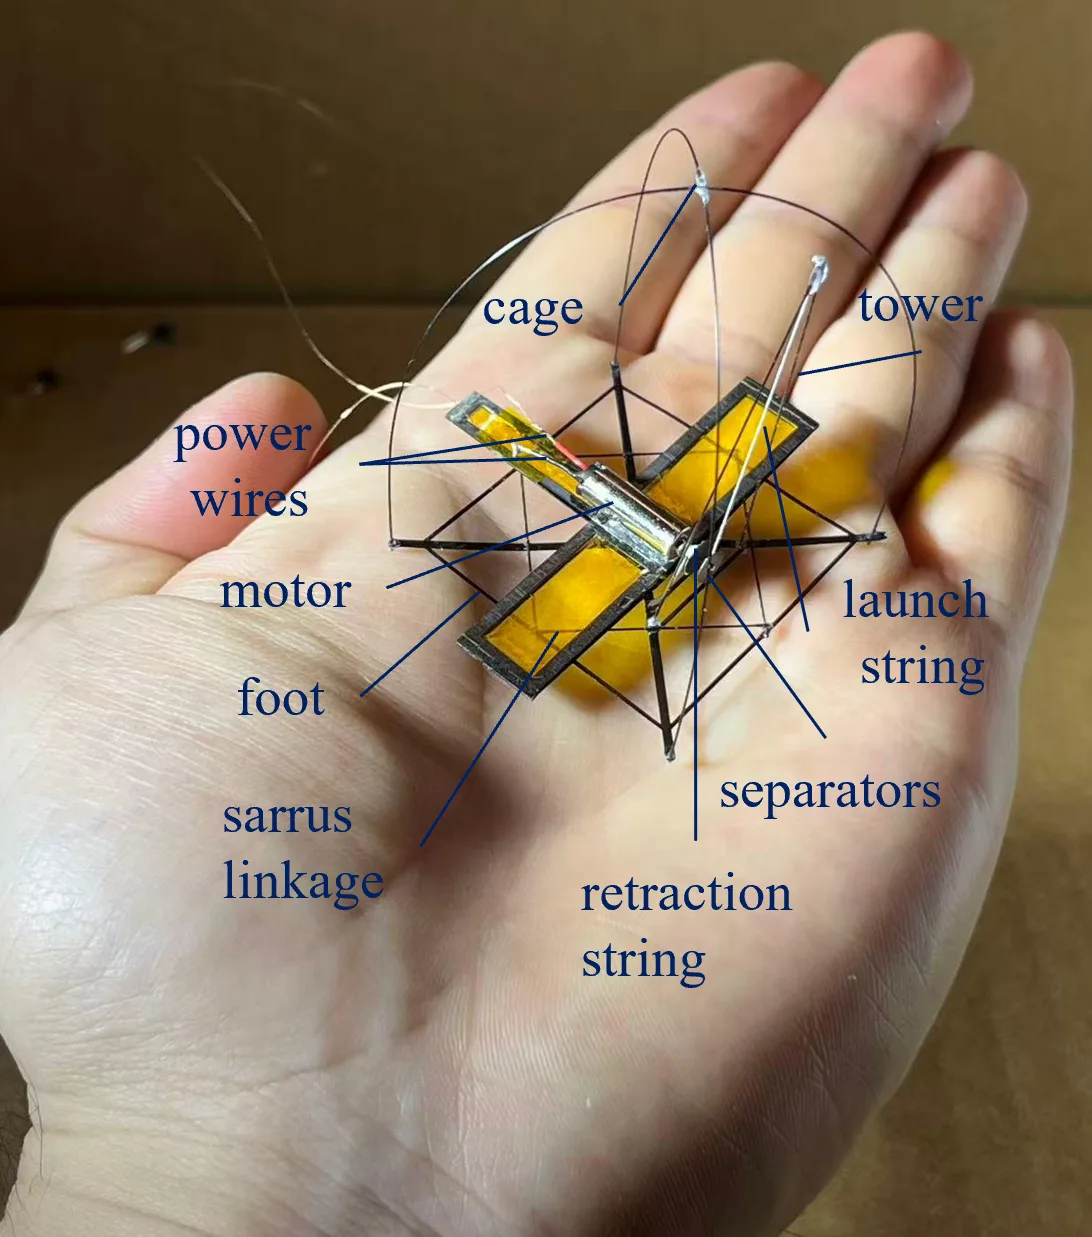
ساختار ربات شامل یک موتور کوچک، نخ متصل به موتور و سه پایه لولایی است. هنگام شتابگرفتن موتور، نخ جمع میشود و بدنه ربات را به سمت بالا میکشد.
سه پایه نیز هنگام پرش باز میشوند تا ساختار ربات پایدارتر باقی بماند.
ربات پس از سقوط خودش را دوباره صاف میکند
یکی دیگر از چالشهای رباتهای جهنده، نحوه فرود آنها است. DirectHop ممکن است هنگام پرش در هوا بچرخد و روی پهلو فرود بیاید.
برای حل این مشکل، پژوهشگران یک قاب محافظ اطراف آن طراحی کردهاند. ربات با حرکت سریع موتور و تغییر مرکز ثقل میتواند در حدود ۹۰ درصد آزمایشها دوباره روی پایه خود قرار بگیرد و برای پرش بعدی آماده شود.
نمونه فعلی هنوز کاملاً خودمختار نیست و از طریق سیم تغذیه میشود. پژوهشگران در حال بررسی استفاده از باتری، سلول خورشیدی، دوربین و سامانههای هدایت برای نسخههای آینده هستند.
طراحی دوم با ذخیره انرژی در میلههای الاستیک
در پروژهای جداگانه، پژوهشگران UCLA و دانشگاه میشیگان از میلههای الاستیک خمشونده و پیچشی برای ایجاد حرکت استفاده کردهاند.
موتور کمقدرت بهآرامی میلهها را خم و میچرخاند تا انرژی در ساختار آنها ذخیره شود. پس از رسیدن به نقطه بحرانی، میله ناگهان تغییر شکل میدهد و انرژی ذخیرهشده در مدت بسیار کوتاهی آزاد میشود.
این آزادسازی سریع انرژی میتواند نیروی لازم برای پرش، حرکت روی زمین یا حتی شناکردن ربات را فراهم کند.
ربات قورباغهای روی چمن و شن حرکت میکند
پژوهشگران با استفاده از این سازوکار نمونهای شبیه قورباغه ساختهاند که حدود ۱۱ سانتیمتر طول و ۹۸.۲ گرم وزن دارد.
این ربات در آزمایشها روی سطوح مختلف از جمله چوب، پارچه، چرم، چمن و شن حرکت کرده و توانسته از چند مانع پلهای نیز عبور کند.
مکانیزم الاستیک همچنین میتواند برای حرکت در آب استفاده شود؛ بهطوریکه ربات با حرکات شبیه پارو قادر به شناکردن است.
رباتهای جهنده میتوانند جایگزین مکمل پهپادها شوند
پژوهشگران دانشگاه واشنگتن میگویند حرکت جهشی در برخی شرایط میتواند بسیار کممصرفتر از پرواز مداوم باشد.
در آینده چنین رباتهایی میتوانند برای بررسی مناطق دشوار، پایش محیطهای صنعتی، کشاورزی یا حتی مأموریتهای اکتشافی مورد استفاده قرار بگیرند.
بااینحال، هر دو پروژه هنوز در مرحله تحقیقاتی قرار دارند و برای حرکت مستقل، ناوبری و استفاده عملی در محیط واقعی به توسعه بیشتری نیاز دارند.
دیدگاهها